L’IA en ingénierie - une petite démo de robot toute simple, à partir de données CAD, de vrai code de microcontrôleur et de simulation physique. Réalisée en un après-midi de vacances.
En fait, je voulais juste découvrir ce qui serait en théorie nécessaire pour un tel projet (.. en randonnée, les idées viennent comme ça, ça doit être le bon air de montagne…). Et après quelques recherches, c’était clair : autant essayer tout de suite.
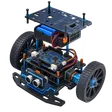
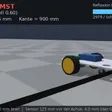
Robby a deux moteurs d’entraînement, un microcontrôleur ESP32 et un capteur de luminosité. Mission : avancer, puis freiner dès qu’il franchit la ligne noire.
Le code qui pilote Robby est exactement le même que celui qu’on pourrait déployer sur un vrai matériel. La simulation physique tient compte des masses et de la géométrie.
Les données CAD et le code ont été créés avec l’aide de l’IA, en mode « headless » — je n’ai pas eu besoin de suite CAD.
Je vais continuer à expérimenter !L’IA a du potentiel et m’a énormément aidé dans cette démo, y compris pour la création des données CAD et du code source du firmware.
Mais : sans connaissances préalables en ingénierie et sans expertise propre, le résultat n’aurait pas été celui obtenu ici. Ce qui m’a énormément aidé, c’est d’avoir des connaissances solides à la fois dans les disciplines d’ingénierie classiques et en génie logiciel (même si je ne suis ni concepteur pur-sang ni développeur logiciel pur-sang). Cela m’a permis, en observant l’agent IA « réfléchir » et dérouler ses raisonnements, d’intervenir dès que je remarquais que le processus ne prenait pas la direction appropriée.