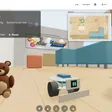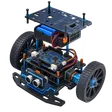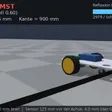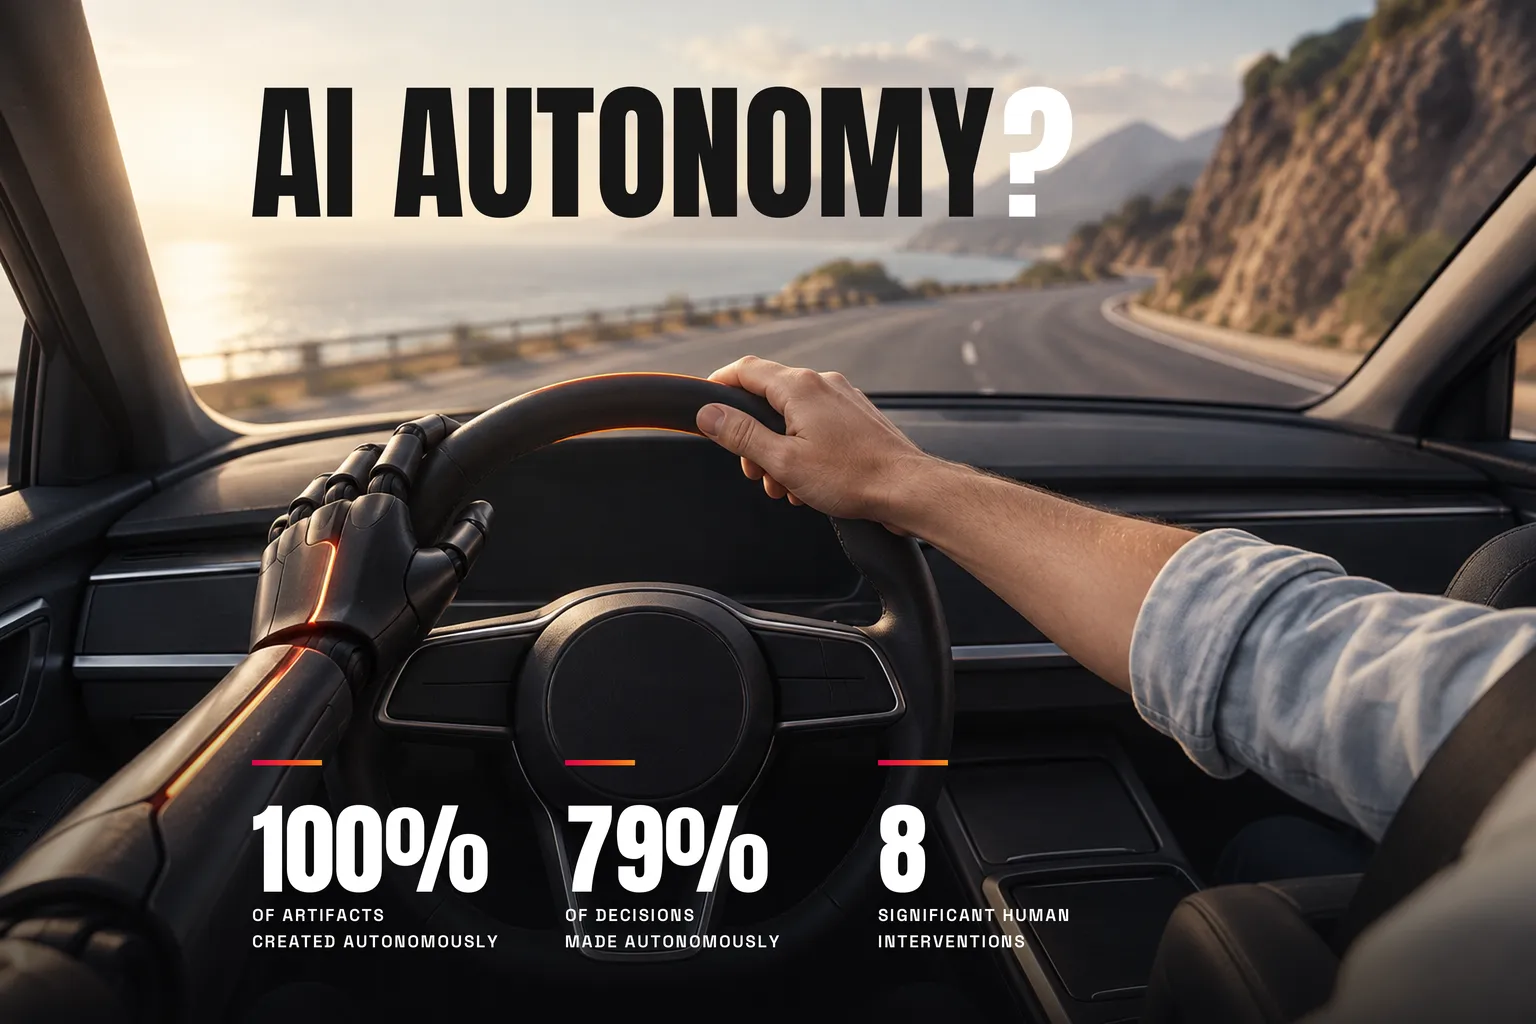

Sur un coup de tête, je m’étais lancé dans le développement d’un agent d’ingénierie autonome, en lui confiant une mission : concevoir un robot DIY, du cahier des charges au firmware, en passant par la CAO et la simulation. Après plusieurs sessions de chat, j’ai maintenant une conception aboutie, une liste de courses et la ferme intention de construire cet engin (le voici en simulation). Mais alors, quelle a été l’autonomie de mon agent ?
Je pourrais bien sûr me lancer ici dans de grands discours. Dire que l’IA est là et que les ingénieurs ne sont plus nécessaires. Et oui : ils doivent se préparer à des temps plus rudes (nous aussi). Ils devraient au moins se plonger sans tarder dans les frameworks agentiques et les API de leurs environnements CAD et PLM. Car ce sont les portes d’entrée de bien des choses qui transformeront l’ingénierie à l’avenir.
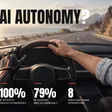
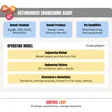
Mais non : mon agent n’a pas travaillé de façon totalement autonome. J’ai essayé de le chiffrer :
J’ai l’impression de me répéter en disant : Sans l’IA, ce projet n’aurait pas existé — mais sans moi non plus. Pourtant, cela résume plutôt bien la situation. Au fil de l’expérience, j’ai vu quel potentiel l’IA possède déjà, mais aussi quelles sont encore ses limites. Et pour l’instant, je voudrais soulever deux perspectives :
Deux perspectives : le modèle et le harness
La limite du modèle. L’IA dispose d’une connaissance du monde quasi illimitée. Mais il lui est parfois difficile de tirer les bonnes conclusions au bon moment. C’est une limite systémique, qui ne pourra être dépassée que dans une certaine mesure par les futures générations de modèles,… mais :
La compensation par le harness. Les capacités des frameworks (les « harness ») qui entourent les modèles d’IA peuvent compenser une partie des angles morts des modèles actuels.
C’est pourquoi je suis convaincu que, avec mon expérience, nous sommes encore loin d’avoir atteint le plafond, même avec les modèles actuels. Je crois que beaucoup des faiblesses observées peuvent être compensées par des améliorations de mon operating model. Pour l’instant, le robot va d’abord être construit physiquement dans son état de conception actuel, mais je prévois de m’attaquer juste après à la prochaine itération de mon operating model.
Je veux aussi faire passer l’ensemble du projet à l’étape suivante. Jusqu’ici, la base de mon agent est l’agent de codage Claude Code. Il est déjà plutôt bon, mais il vient en réalité d’un tout autre domaine. Et, par un heureux hasard, PROSTEP dispose de son propre framework agentique, taillé précisément pour les applications PLM. Ce serait dommage de ne pas l’utiliser pour la prochaine étape ;-)
Les plus grosses bourdes
Pour ne pas en rester aux chiffres : voici les plus grosses bourdes de mon agent, et ce qui les aurait probablement évitées.
| Bourde | Ce qui l’aurait peut-être rattrapée |
|---|---|
| Cadre rectangulaire en aluminium au lieu d’un châssis rond en acrylique, alors que le kit est pourtant sans ambiguïté | Directive de conception : vérifier les hypothèses issues de la recherche à l’aide de la fiche technique et de l’image |
| Fixation manquante pour les plaques avant | Contrôle de complétude de toutes les pièces et liaisons |
| Modèle d’assemblage incomplet | Contrôle de complétude de toutes les pièces et liaisons |
| Pièces mal orientées dans la simulation | Contrôle automatique des données brutes (position, boîte englobante) au lieu de regarder la capture d’écran |
| Simplifications absurdes dans la simulation | Directive de conception : justifier les hypothèses du modèle et les vérifier par un calcul à la main |