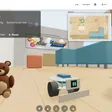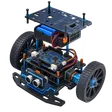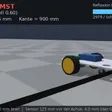

Por capricho, me propuse desarrollar un agente de ingeniería autónomo y le encargué una tarea: diseñarme un robot DIY, desde el documento de requisitos hasta el firmware, pasando por el CAD y la simulación. Tras varias sesiones de chat, tengo ahora un diseño terminado, una lista de la compra y la firme voluntad de construir el aparato (aquí está en la simulación). Pero ¿cuán autónomo fue en realidad mi agente?
Podría ponerme aquí a prometer el cielo y la tierra: que la IA ya está aquí y que los ingenieros ya no hacen falta. Y sí: tendrán que abrigarse bien (y nosotros con ellos). Como mínimo, deberían ocuparse a fondo de los marcos agénticos y de las API de sus entornos CAD y PLM, porque son la puerta de entrada a buena parte de lo que cambiará la ingeniería en el futuro.
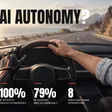
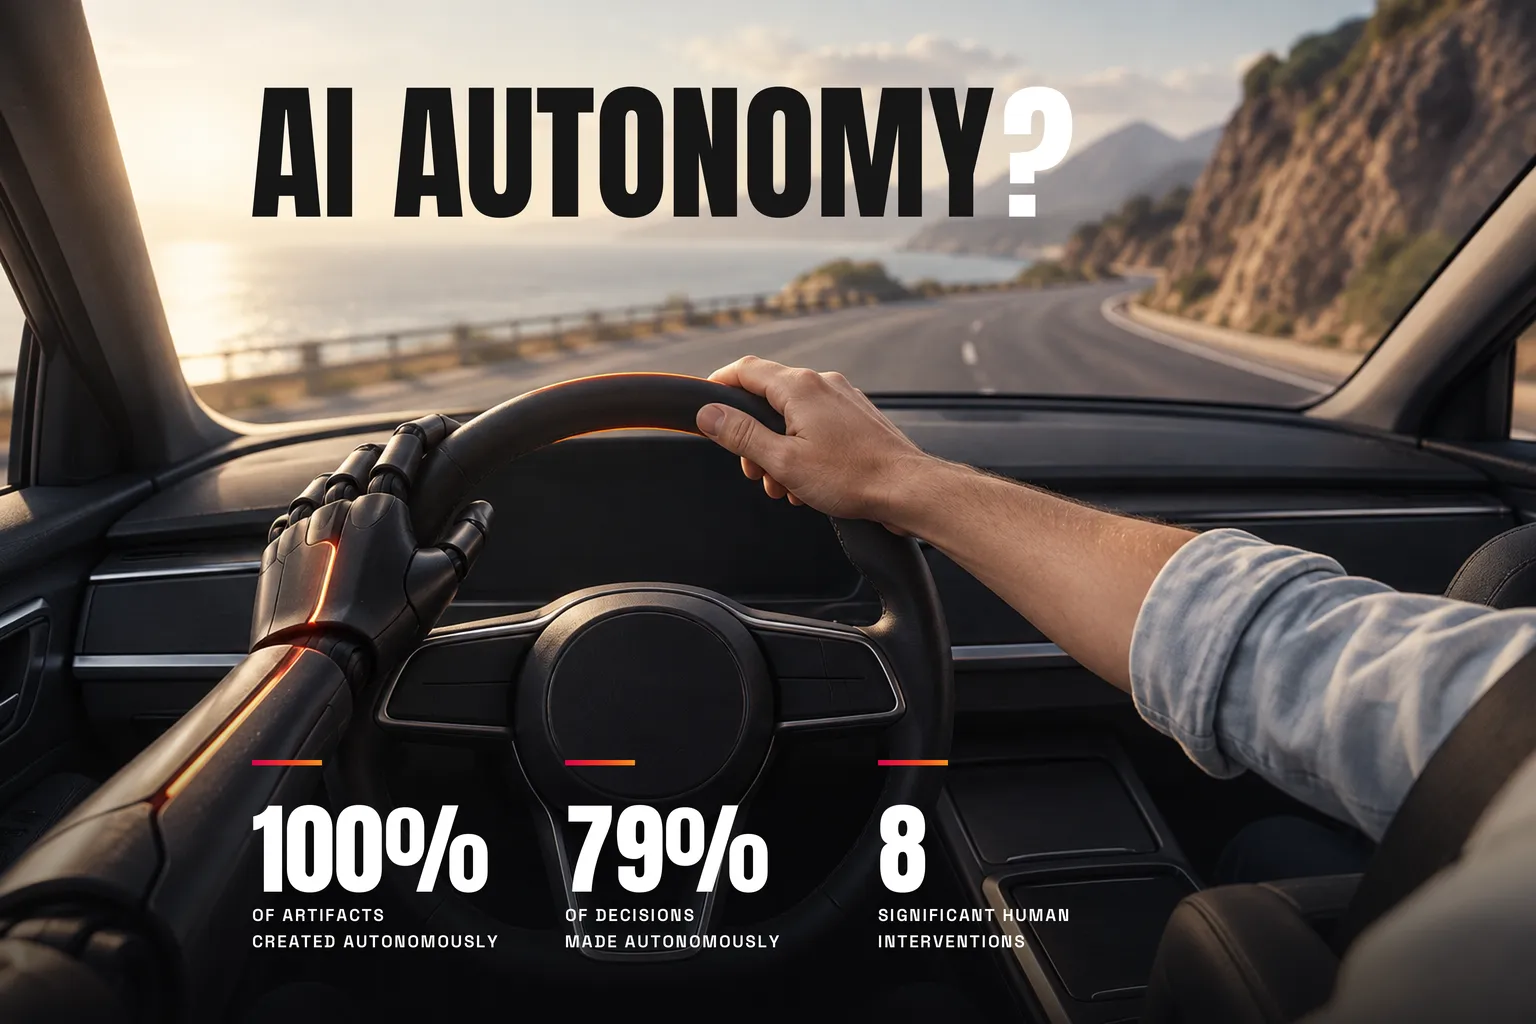
Pero no: mi agente no trabajó de forma totalmente autónoma. He intentado expresarlo en cifras:
Creo que me repito al decir: sin la IA este proyecto no habría existido, pero sin mí tampoco. Aun así, lo resume bastante bien. A lo largo del experimento he visto el potencial que ya tiene la IA, pero también los límites que aún tiene. Por ahora, quiero plantear dos perspectivas:
Dos perspectivas: modelo y harness
El límite del modelo. La IA dispone de un conocimiento del mundo casi ilimitado. Pero a veces le cuesta sacar las conclusiones correctas en el momento adecuado. Es un límite sistémico que, en cierta medida, solo podrán superar las futuras generaciones de modelos… pero:
La compensación del harness. La capacidad de los marcos («harness») que rodean a los modelos de IA puede compensar parte de los puntos ciegos de los modelos actuales.
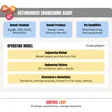
Por eso, con mi experimento, veo que ni siquiera con los modelos actuales hemos tocado techo, ni mucho menos. Creo que muchas de las debilidades que he observado pueden compensarse con mejoras en mi Operating Model. De momento, el robot se construirá físicamente con su borrador de diseño actual, pero para justo después me he propuesto la siguiente iteración de mi Operating Model.
Además, quiero llevar todo el proyecto al siguiente nivel. Hasta ahora, la base de mi agente es, en el fondo, el agente de programación Claude Code. Es bastante bueno, pero en realidad viene de otro ámbito. Y, como quiso la casualidad, en PROSTEP existe un marco agéntico propio, pensado justo para aplicaciones PLM. Sería una pena no aprovecharlo en la próxima ronda ;-)
Los errores más graves
Para que no todo se quede en cifras: estos fueron los mayores fallos de mi agente y lo que probablemente los habría evitado.
| Error | Lo que probablemente lo habría detectado |
|---|---|
| Bastidor rectangular de aluminio en lugar de un chasis redondo de acrílico, aunque el kit es en realidad inequívoco | Directriz de diseño: contrastar las suposiciones de la investigación con la hoja de datos y la imagen |
| Falta la fijación de las placas frontales | Comprobación de que están todas las piezas y uniones |
| Modelo de ensamblaje incompleto | Comprobación de que están todas las piezas y uniones |
| Piezas mal orientadas en la simulación | Comprobación automática de los datos brutos (posición, bounding box) en lugar de mirar la captura de pantalla |
| Simplificaciones absurdas en la simulación | Directriz de diseño: justificar las suposiciones del modelo y contrastarlas con un cálculo a mano |